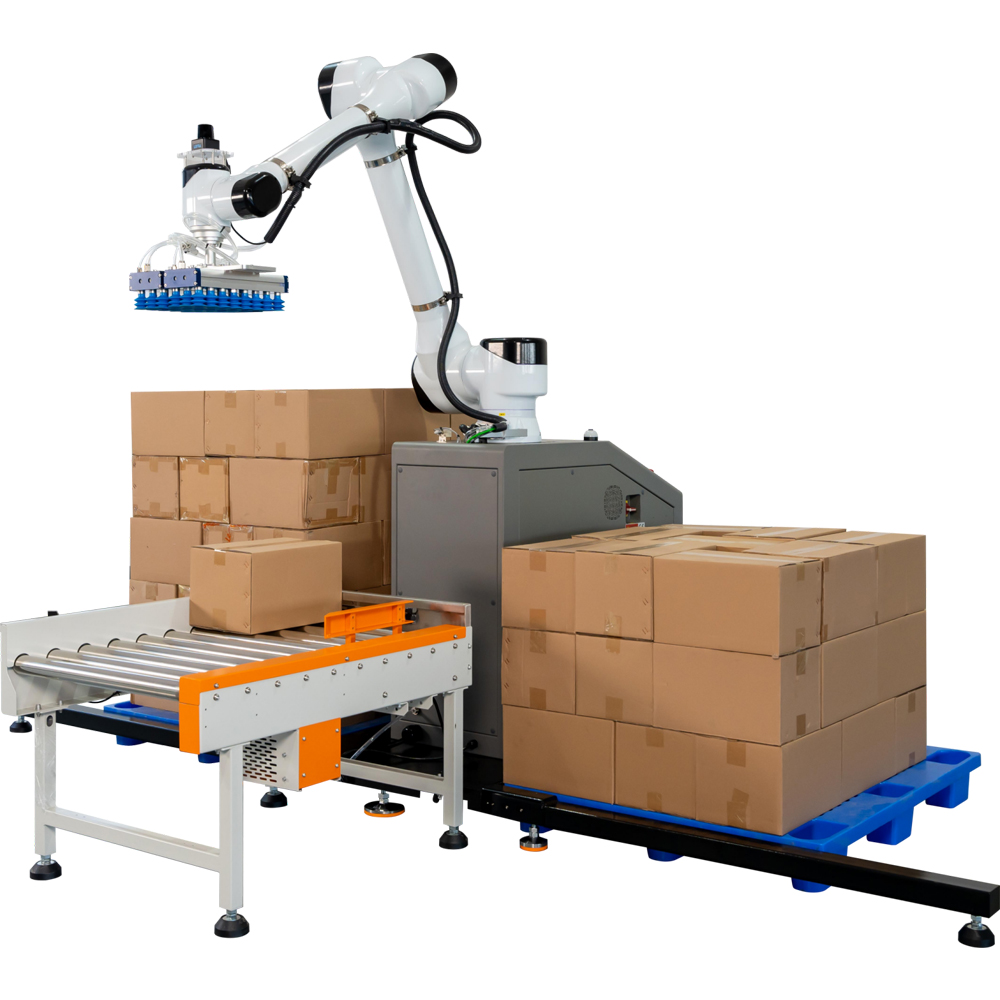
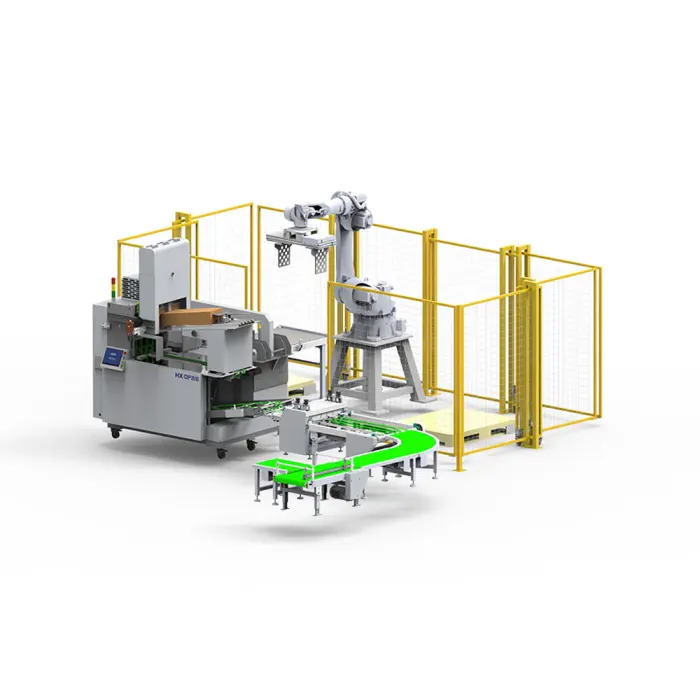
HX30R 협동 로봇은 직관적이고 사용자 중심의 작업 방식을 통해 적재, 팔레타이징 및 자재 취급 작업을 자동화하도록 설계되었습니다. 작업자는 기존의 복잡한 프로그래밍 없이 터치스크린 인터페이스 또는 유선 원격 제어기를 사용하여 작업, 이동 경로 및 적재 패턴을 신속하게 설정할 수 있습니다.
설정이 완료되면 로봇은 사전에 설정된 패턴에 따라 픽업, 적재, 팔레타이징 및 제품 정리 작업을 자동으로 수행하여 변화하는 생산 요구 사항에 유연하게 대응할 수 있는 자동화 솔루션을 제공합니다.
HX30R은 작업자와 동일한 작업 공간에서 함께 작동하도록 설계되었으며, 유연한 작업 설정 기능과 내장 센서 및 충돌 감지 기능을 결합하여 안전한 인간-로봇 협업을 지원합니다.
간편한 설정, 유연한 운용 및 자동화된 자재 취급 기능을 갖춘 HX30R은 수작업을 줄이고 적재 및 팔레타이징 작업의 생산성을 향상시키는 효율적인 솔루션입니다.